
 메뉴

 장바구니
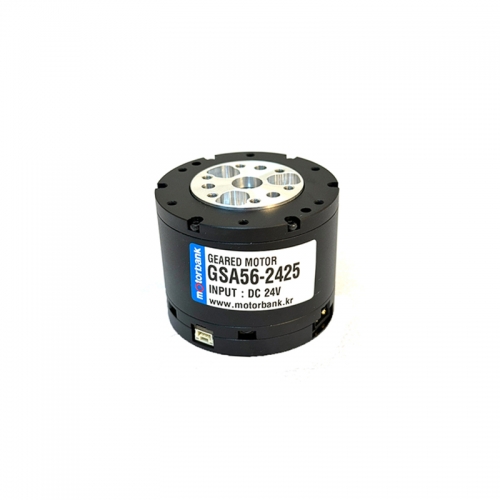




로봇관절용 드라이버 일체형 감속모터
GSA56-2425 감속모터 더블엔코더
DC 24V · CAN 통신 · 드라이버 내장
DC 24V · CAN 통신 · 드라이버 내장
감속기·BLDC 모터·드라이버·엔코더 2개(모터축+출력축)를 일체화한 로봇 관절용 액추에이터입니다.
24V 배터리·SMPS 시스템에 바로 연결하고, CAN BUS로 위치·속도·토크를 제어하며
모터의 위치·속도·토크·온도·에러 상태를 피드백받습니다. 별도의 외부 드라이버는 필요하지 않습니다.
| MOTORBANK GSA56-2425 RATING PLATE | |||
| 정격전압 DC 24V |
정격토크 3.0 N·m |
정격속도 120 rpm |
감속비 10:1 |
| 최대토크 7.0 N·m |
정격전류 2.5 A |
엔코더 14bit ×2 |
통신 CAN 1Mbps |
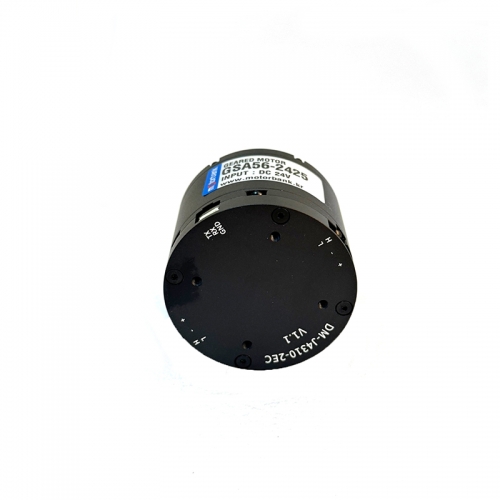
■ 배선 4가닥으로 관절 완성 — 전원 2선(VCC·GND)과 CAN 2선(H·L)이 외부 배선의 전부입니다. 전원 포트는 2개가 제공되어 한 곳만 연결해도 되고, 필요 시 병렬 사용도 가능합니다.
■ 모터축 + 출력축 더블 엔코더 — 감속기 출력축의 싱글턴 절대위치를 직접 검출합니다. 백래시·탄성 변형을 지난 실제 관절 각도를 읽고 보정에 활용할 수 있습니다.
■ 위치·속도·토크 + 온도까지 피드백 — MIT 모드로 토크(임피던스) 제어까지 지원하며, 드라이버·권선 온도와 에러 상태가 매 프레임 함께 옵니다.
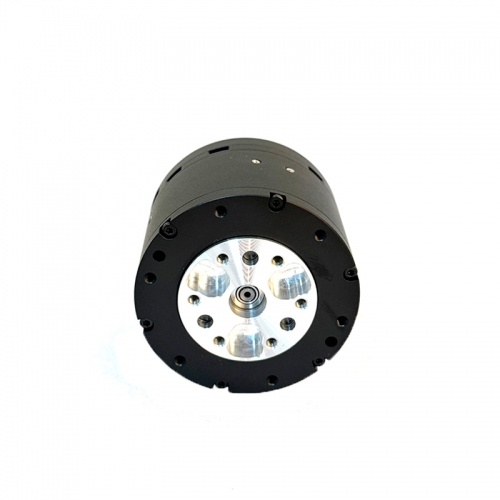
■ 5중 보호 + 로봇 관절형 출력 플랜지 — 과전압·저전압·과전류·과열·통신 단절 보호를 내장했고, 위치결정 정밀홀을 갖춘 출력 플랜지 구조로 관절 조립에 맞춰 설계되었습니다.
기본 전기·기계 사양
| 정격전압 | DC 24V |
| 사용전압 범위 | DC 15~28V (저전압 보호 15V 이하 · 과전압 보호 32V) |
| 정격전류 / 최대전류 | 2.5A / 7.5A (과전류 보호 기준 9.8A) |
| 전류비율 설정 | 기본 80% — 98% 미만 사용 권장 (드라이버 소자 자체 허용은 최대 41A로, 본 모터의 허용 전류와는 별개입니다) |
| 정격토크 / 최대토크 | 3 N·m / 7 N·m (최대토크는 순간 최대값 — 연속 운전 선정은 정격 3 N·m 기준) |
| 정격속도 / 무부하 최대속도 | 120 rpm / 200 rpm |
| 감속비 / 극수 | 10:1 / 28극 (극쌍수 14) |
| 상간 저항 / 상간 인덕턴스 | 650mΩ / 340μH |
| 외경 × 높이 / 무게 | 56mm급(도면 외곽 Ø57) × 46mm(본체 45) / 약 300g |
더블 엔코더 — 출력축의 절대위치를 직접 읽습니다
BLDC 모터(28극) → 모터축 엔코더(14bit) → 유성감속기(10:1) → 출력축 엔코더(14bit · 싱글턴 절대식)
| 분해능 / 수량 / 방식 | 14bit / 2개 (모터축 1 + 출력축 1) / 자기식 싱글턴 절대식 |
| 14bit의 의미 | 1회전당 16,384카운트 — 이론상 1카운트당 약 0.022° |
※ 싱글턴 절대식이므로 1회전 이내의 절대위치는 정전 후에도 검출됩니다. 다만 여러 회전의 누적 회전수를
기억하는 멀티턴 엔코더는 아니므로, 무한 회전 축은 원점 시퀀스를 설계에 반영해 주세요.
통신 사양 — CAN으로 제어하고, CAN으로 돌려받습니다
| 제어 통신 | CAN BUS · 1Mbps 고정 · 표준 CAN 프레임 |
| CANopen 지원 여부 | CANopen(CiA402)이 아닌 전용 CAN 프로토콜 — CANopen 스택을 요구하는 시스템은 구매 전 문의로 적용 가능 여부를 확인해 주세요 |
| 설정용 통신 | UART @ 921,600bps · GH1.25 3핀 커넥터 (파라미터 설정·전용 프로그램 연결용) |
| PC 연결 | USB-CAN 컨버터 사용 가능 (기본 구성품 아님 — 필요 시 옵션 선택) |
CAN 피드백으로 다음 정보를 받을 수 있습니다 — 모터 ID · 에러코드 · 위치 · 속도 · 출력토크 ·
MOSFET 평균온도 · 모터 권선 평균온도. 토크와 온도가 항상 함께 오므로, 별도 센서 없이
접촉 감지·과부하 감지·듀티 검증을 소프트웨어에서 구현하는 데 활용할 수 있습니다.
CAN 프레임 구성 — ID 배치까지 미리 알려드립니다
| 프레임 ID | 방향 | 데이터 형식 |
| CAN_ID | 수신 | MIT 모드 명령 — 위치 16bit + 속도·Kp·Kd·토크 각 12bit = 정확히 64bit(8바이트) |
| CAN_ID + 0x100 | 수신 | 위치속도 모드 — 목표위치(32bit Float) + 이동 최대속도(32bit Float), Low Byte 우선 |
| CAN_ID + 0x200 | 수신 | 속도 모드 — 목표속도(32bit Float) 4바이트, Low Byte 우선 |
| Master_ID (기본 0) | 송신 | 피드백 — D0: ID+에러 / 위치 16bit / 속도 12bit / 토크 12bit / D6: MOS 온도 / D7: 권선 온도 |
| 기능 명령 (같은 제어프레임 ID, 데이터 패턴으로 구분) | 용도 |
| 모터모드 시작 (Enter) | 전원 인가 후 이 명령을 보내야 제어가 활성화됩니다 |
| 모터모드 종료 (Exit) | 제어 비활성화 (상태등 빨강) |
| 현재 위치를 원점으로 저장 | 기구 기준 자세에서 1회 — 이후 위치 명령의 기준이 됩니다 |
| 에러 클리어 | 원인 제거 후 에러 해제 |
다축 버스 설계 팁 — 기능 명령이 별도 ID를 쓰지 않으므로, 모터 1대가 점유하는 슬롯은
{CAN_ID, +0x100, +0x200}와 Master_ID 네 개가 전부입니다(매뉴얼 기준).
모든 모터의 CAN_ID를 0x100 미만의 서로 다른 값으로 배치하면 세 수신 대역이 수학적으로 겹치지 않습니다.
파라미터 설정·펌웨어는 CAN이 아닌 UART 포트로 진행됩니다.
지원 제어모드 3종
① MIT 모드 — 목표위치(p_des)·목표속도(v_des)·Kp·Kd·목표토크(t_ff) 다섯 값을 한 프레임으로 보내는
임피던스 제어입니다. 설정 범위는 Kp 0~500, Kd 0~5, 기본 매핑범위는 위치 ±12.5rad ·
속도 ±45rad/s · 토크 ±18N·m이며, 상위 제어기의 변환범위와 모터 내부 설정값이 반드시 같아야 합니다.
조합에 따라 — Kp=0·Kd≠0·v_des면 속도 제어, Kp=0·Kd=0·t_ff면 토크 제어,
p_des·Kp·Kd를 쓰면 위치·임피던스 제어가 됩니다.
② 위치·속도 모드 — 목표위치와 이동 최대속도를 주면 위치→속도→전류 3중 루프와
사다리꼴 가감속으로 지정 위치에 도달합니다. 단위는 rad·rad/s입니다.
③ 속도 모드 — 설정 목표속도(rad/s)로 정속 회전합니다. 댐핑팩터는 0이 아닌 양수로 —
권장값 4.0, 일반 설정범위 2.0~10.0입니다.
제어 시 주의 3가지
① MIT 위치제어에서 Kd=0 금지 — 충격·불안정 동작이 발생할 수 있습니다.
② 토크 제어를 무부하에서 쓰지 마세요 — 작은 토크 명령으로도 최대속도까지 가속될 수 있습니다.
③ 위치제어 시작 전 현재 위치와 목표 위치의 차이를 확인하세요 — 차이가 크면 기동 순간 충격이 발생합니다. 필요하면 현재 위치를 원점으로 저장한 뒤 시작하세요. (제어모드 변경 후에는 전원 재인가가 필요합니다)
① MIT 위치제어에서 Kd=0 금지 — 충격·불안정 동작이 발생할 수 있습니다.
② 토크 제어를 무부하에서 쓰지 마세요 — 작은 토크 명령으로도 최대속도까지 가속될 수 있습니다.
③ 위치제어 시작 전 현재 위치와 목표 위치의 차이를 확인하세요 — 차이가 크면 기동 순간 충격이 발생합니다. 필요하면 현재 위치를 원점으로 저장한 뒤 시작하세요. (제어모드 변경 후에는 전원 재인가가 필요합니다)
보호기능 6종과 상태 표시
| 드라이버 과열 / 권선 과열 | 120℃ / 100℃ 도달 시 자동 정지(Enter 모드 로그아웃) |
| 과전압 / 저전압 | DC 32V 초과 / DC 15V 이하 시 정지 — 사용 범위는 DC 15~28V를 지켜주세요 |
| 과전류 | 9.8A 초과 시 정지 |
| CAN 통신 단절 | 설정 시간 내 명령 미수신 시 자동 정지 (Timeout 설정 단위: 1카운트당 50μs, 32bit 정수) |
| 상태 LED | 초록 점등=활성(정상) · 빨강 점등=정지(비활성) · 빨강 점멸=에러 (피드백·전용 프로그램에서 코드 확인) |
| 에러코드 | 8 과전압 · 9 저전압 · A 과전류 · B MOSFET 과열 · C 권선 과열 · D CAN 통신 실패 · E 과부하 — 원인 제거 후 에러 클리어 명령으로 해제 |
설정 가능한 주요 파라미터 (전용 프로그램 · UART 연결)
| 드라이버 설정 | 극쌍수 · 저전압/과전압 보호값 · 가속도/감속도 · 감속비 · 과열 보호값 · CAN_ID · Master_ID · CAN Timeout · 속도 제한 · 최대 전류비율 |
| 매핑 설정 | PMAX · VMAX · TMAX · KT_OUT · 기어 토크계수 — 상위 제어기의 변환범위와 반드시 일치시켜야 합니다 |
| 제어루프 설정 | 제어모드 · 전류 대역폭(기본 1000) · 속도 Kp/Ki · 위치 Kp/Ki(Ki 권장 0.0) · 댐핑팩터(기본 4.0) |
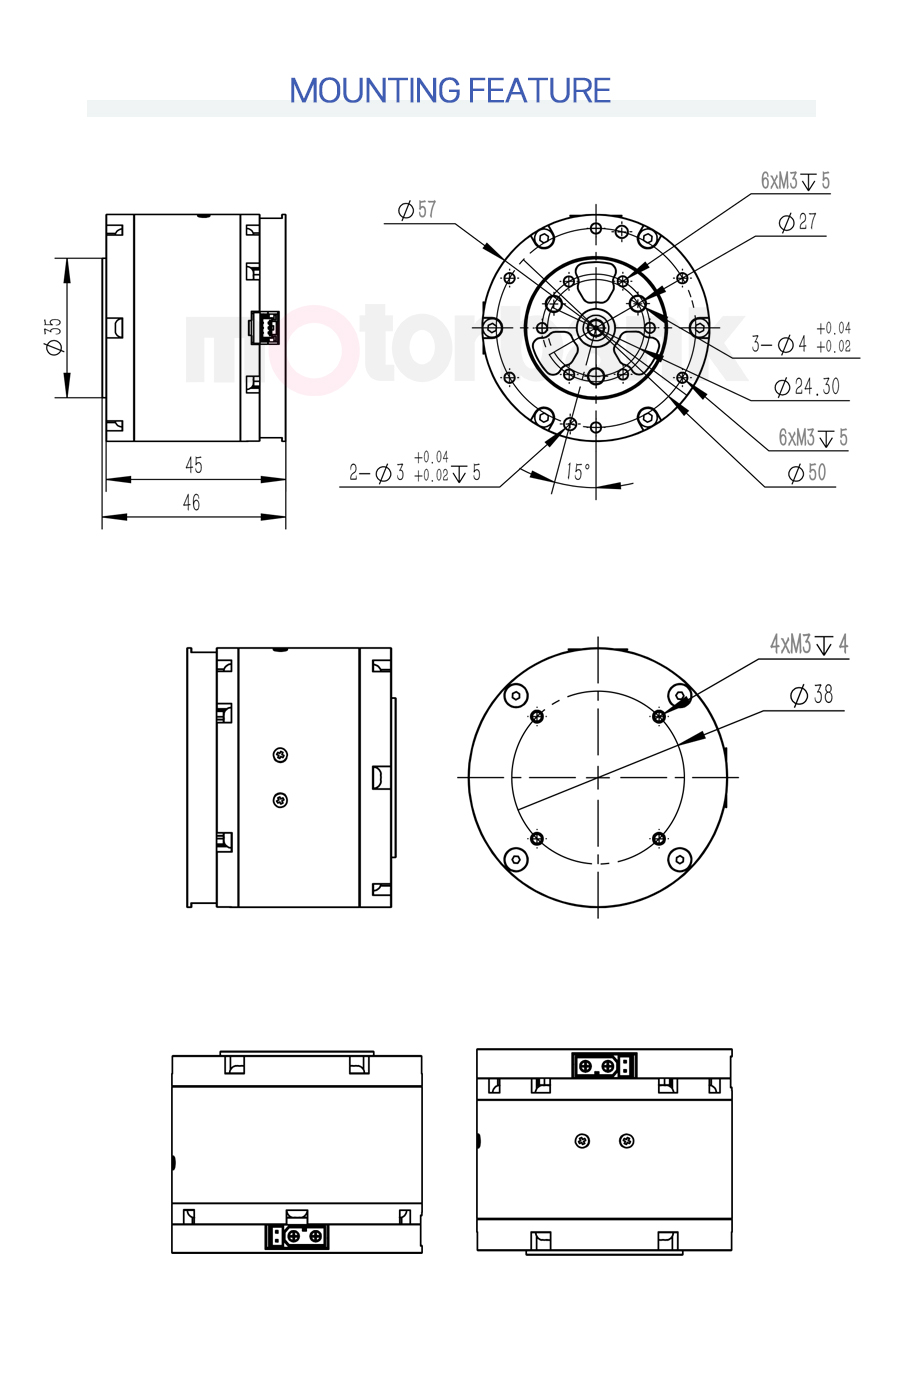
도면 주요 치수 (단위: mm)
| 외형 | 도면 외곽 직경 Ø57 (사양표 외경 56) · 전체 높이 46 · 본체 기준 45 · 측면 단차부 Ø35 · 무게 약 300g |
| 출력측 | 출력 플랜지 외경 Ø50 · 기준 직경 Ø27 / 내측 Ø24.30 · 체결홀 6×M3(깊이 5) · 정렬홀 3×Ø4(+0.04/+0.02) · 보조 정렬홀 2×Ø3(+0.04/+0.02, 깊이 5) · 홀 배치 기준각 15° |
| 반대측 설치부 | 기준 직경 Ø38 · 체결홀 4×M3(깊이 4) |
※ 사양표 외경(56mm)과 도면 외곽 치수(Ø57mm)가 다르게 표기되어 있습니다. 실제 장비 설치 시에는
제품 실측 또는 최신 2D·3D 도면을 기준으로 체결부와 간섭 여부를 확인해 주세요.
정렬홀은 공차가 지정된 위치결정 구조입니다.
48V 버전도 있습니다 — 토크는 같고, 전압과 속도가 다릅니다
| 구분 | GSA56-2425 (본 상품) | GSA56-4825 (48V판) → |
| 정격전압 / 사용범위 | DC 24V / 15~28V | DC 48V / 15~52V |
| 무부하 최대속도 | 200 rpm | 400 rpm |
| 정격 / 최대토크 | 3 / 7 N·m | 3 / 7 N·m |
배터리·SMPS가 24V 기반이면 본 상품이 맞습니다. 48V 시스템이거나 더 높은 관절 속도가 필요하면
GSA56-4825를 선택하세요.
옵션 — USB-CAN 컨버터
PC에서 초기 설정·테스트를 하려면 필요합니다. 센서 보정, 파라미터 설정, 모드 변경과 구동 테스트에 사용합니다.
CAN 인터페이스가 있는 상위 제어기로 바로 운용한다면 별도 구매가 필요 없습니다.
기본 구성품이 아니므로 필요 시 구매 옵션에서 선택해 주세요.
적용 분야
로봇팔 관절 · 협동로봇 관절 · 서비스로봇 · 연구용 로봇 · 자동화 회전축 · 소형 인덱스 구동장치 ·
정밀 위치제어 장비 · 토크 및 접촉 감지가 필요한 구동축 · CAN 기반 다축 제어 시스템 · AGV·AMR의 보조 구동장치
자주 묻는 질문
Q. 여러 관절을 하나의 CAN 통신선으로 제어할 수 있나요?
가능합니다. 멀티드롭 방식으로 여러 모터를 한 버스에 연결하고, 모터마다 다른 CAN_ID를 설정해 개별 제어합니다. 모터 1대당 수신 ID 3개와 피드백 Master_ID를 사용하므로, 위 "다축 버스 설계 팁"의 규칙대로 배치하면 됩니다.
가능합니다. 멀티드롭 방식으로 여러 모터를 한 버스에 연결하고, 모터마다 다른 CAN_ID를 설정해 개별 제어합니다. 모터 1대당 수신 ID 3개와 피드백 Master_ID를 사용하므로, 위 "다축 버스 설계 팁"의 규칙대로 배치하면 됩니다.
Q. 아두이노·라즈베리파이로 제어할 수 있나요?
CAN 인터페이스(MCP2515 모듈, CAN HAT 등)를 갖추면 가능합니다. 표준 CAN 프레임 기반이라 전용 스택이 필요 없으며, 매뉴얼에 송·수신 예제 코드(C)가 포함되어 있습니다.
CAN 인터페이스(MCP2515 모듈, CAN HAT 등)를 갖추면 가능합니다. 표준 CAN 프레임 기반이라 전용 스택이 필요 없으며, 매뉴얼에 송·수신 예제 코드(C)가 포함되어 있습니다.
Q. 토크 제어(힘 제어)가 되나요?
MIT 모드에서 Kp=0, Kd=0으로 설정하고 목표토크(t_ff)만 주면 토크 제어로 동작하며, 피드백의 토크값으로 접촉·과부하 감지도 구현할 수 있습니다. 단, 무부하에서는 작은 토크 명령으로도 최대속도까지 가속될 수 있으므로 반드시 부하가 걸리거나 고정된 상태에서 사용하세요.
MIT 모드에서 Kp=0, Kd=0으로 설정하고 목표토크(t_ff)만 주면 토크 제어로 동작하며, 피드백의 토크값으로 접촉·과부하 감지도 구현할 수 있습니다. 단, 무부하에서는 작은 토크 명령으로도 최대속도까지 가속될 수 있으므로 반드시 부하가 걸리거나 고정된 상태에서 사용하세요.
Q. 정전 시 위치를 기억하나요?
싱글턴 절대식이므로 1회전 이내의 절대위치는 전원을 다시 켜도 검출됩니다. 여러 회전의 누적 회전수를 기억하는 멀티턴 방식은 아니므로, 무한 회전 축은 원점 시퀀스를 함께 설계해 주세요.
싱글턴 절대식이므로 1회전 이내의 절대위치는 전원을 다시 켜도 검출됩니다. 여러 회전의 누적 회전수를 기억하는 멀티턴 방식은 아니므로, 무한 회전 축은 원점 시퀀스를 함께 설계해 주세요.
구매 전 꼭 확인하세요
1. 연속 운전은 정격 3N·m 기준으로 선정하세요. 최대토크 7N·m는 순간 최대값이며,
지속 사용 시 과열 보호로 정지됩니다. 사용 부하·운전시간·듀티비·주변온도를 함께 고려해 주세요.
2. 사용전압은 DC 15~28V 범위를 지켜주세요. 정격전압은 DC 24V이며 32V 초과 시 과전압 보호로
작동하지 않습니다. 48V 시스템이라면 GSA56-4825(48V판)를 검토하세요.
3. 설계 반영 전 최신 2D·3D 도면을 확인하세요. 본 제품은 2023년 12월 외관 구조가 리뉴얼되어,
기존 사용 고객은 교체·재설계 전 반드시 최신 도면과 실제 체결부를 확인해야 합니다.
4. 전압이 한 번이라도 인가된 제품은 교환·반품이 제한됩니다. 사양 적합 여부를 결제 전에
문의게시판으로 확인해 주세요.
제공 자료
사용 설명서(PDF) · 전용 설정·제어 프로그램 · CAN 송·수신 예제 코드 · 2D·3D 도면
선정이 어려우시면 용도·부하·목표속도를 문의게시판에 남겨주세요. 검토 후 안내드립니다.
MotorBank · (주)로봇마트 — 본 페이지의 사양은 제조 로트에 따라 일부 변경될 수 있으며, 최신 도면 기준이 우선합니다.

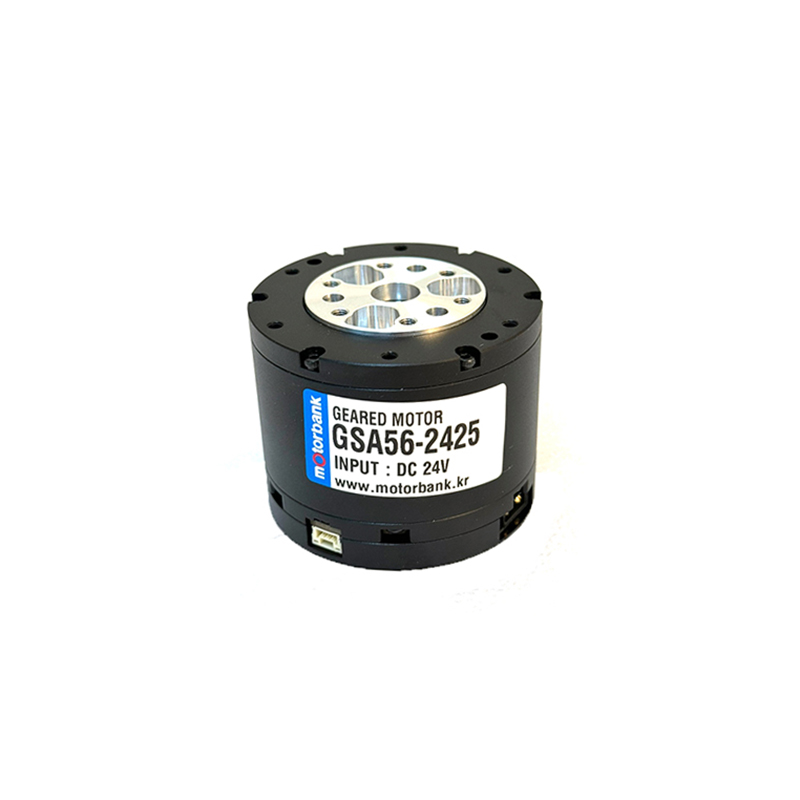
해당 제품은 23년12월에 외관구조상 리뉴얼이 되였습니다.
기존에 사용하시던 고객께서는 꼭 도면 확인바랍니다. 감사합니다.
제품특징
1. 더블엔코더
2. 모터드라이버 일체형
3. 호환프로그램 보유
4. 로봇관절에 많이 사용
5. 간편한 사용방법

로봇 관절 액추에이터 깊이 읽기 — 길잡이
로봇 관절 액추에이터, 어디서부터 읽을까 — 선정부터 첫 구동까지 한 장의 지도
일체형 CAN 액추에이터를 검토·도입하는 분들을 위해 선정 가이드 1편과 심화 시리즈 5편, 총 여섯 편을 써 왔습니다. 이 글은 그 여섯 편의 관문입니다 — 지금 계신 상황을 고르시면, 필요한 글만 골라 읽으실 수 있게 안내합니다.
지금 어떤 상황이신가요
A. "관절에 쓸 모터를 고르는 중입니다"
토크가 몇 N·m 필요한지, 정밀도는 되는지, 24V와 48V 중 뭘 살지 — 선정 단계라면 이 순서입니다.
① — 토크 검산부터 CAN까지 선정 전 과정 (여기부터 시작)
② — 요구 반복 정밀도(±몇 mm)가 되는지 숫자로 판정
③ — 반복 동작이 정격 안에 드는지 RMS로 검산, 24V/48V 속도 차이의 원리
B. "구매했고, 이제 제어 코드를 짜는 중입니다"
프레임을 어떻게 만들고 ID를 어떻게 배치하는지 — 개발 단계의 두 편입니다.
① — Kp·Kd·t_ff의 물리적 의미와 8바이트 비트 패킹, float 변환
② — 절대 안 겹치는 ID 배치 규칙, 6관절 배치표, 피드백 파싱 5단계, 타임아웃 안전벨트
C. "돌려봤는데 안 되거나, 이상하게 동작합니다"
무반응, 보정 실패, 이상한 배율, 진동, 에러코드 — 증상별 사전 한 편이면 됩니다.
▶ — 증상 여덟 갈래와 에러코드 7종의 원인·처치 (첫 구동 날 옆에 띄워 두세요)
여섯 편 전체 지도
처음부터 차례로 읽으신다면 총론 → 1 → 2 → 3 → 4 → 5 순서가 이야기 순서입니다 — 선정(왜 일체형인가, 토크·정밀도) → 제어(MIT·CAN) → 운용(발열·트러블슈팅)으로 이어집니다.
| 글 | 이 글이 답하는 질문 |
| 왜 일체형인가 / 토크는 몇 N·m 필요한가 / 배선·개봉 후 첫 구동 절차까지 전체 개관 | |
| 14bit는 몇 도인가 / 백래시가 말단에서 몇 mm가 되나 / 정전 후 무엇이 남나 | |
| 관절의 강성을 파라미터로 조절한다는 것 / Kd를 0으로 두면 안 되는 이유 / 다섯 값이 정확히 64비트인 산수 | |
| 관절 6개를 선 2가닥으로 / ID가 절대 안 겹치는 배치 규칙 / 통신 단절을 안전벨트로 쓰는 법 | |
| 최대토크로 계속 돌면 안 되는 이유(발열=전류²) / 반복 동작의 RMS 검산 / 48V가 두 배 빠른 공식 | |
| "안 돌아요"의 원인 목록 전부 — 증상 여덟 갈래, 에러코드 7종, 문의를 빠르게 만드는 네 가지 |
자주 받는 질문에서 바로 가기
| 이런 질문이라면 | 여기로 |
| "토크가 몇 N·m 필요한지 계산부터 막힙니다" | 총론 1단계 (토크 검산) |
| "반복 정밀도 ±0.5mm가 가능한가요" | 1편 (분해능·백래시 환산표) |
| "힘 제어(잡는 힘 조절)가 되나요" | 2편 5절 (토크 제어 — 무부하 주의 포함) |
| "모터 여러 대의 ID를 어떻게 나누나요" | 3편 1~2절 (배치 규칙 + 6관절 표) |
| "과열로 자꾸 멈춥니다 / 듀티를 어떻게 잡죠" | 4편 3·7절 (RMS 검산 + 온도 채널) |
| "명령을 보냈는데 안 움직입니다" | 5편 증상 1 (다섯 가지 순서 확인) |
| "24V와 48V 중 뭘 사야 하나요" | 총론 비교 + 4편 5절 (속도 공식) — 요약: 토크는 같고, 전압에 비례해 속도 천장이 다릅니다 |
시리즈의 예시 제품
여섯 편의 계산과 프레임 예시는 모두 GSA56 시리즈(Ø56mm · 정격 3 N·m / 최대 7 N·m · 14bit 더블 엔코더 · CAN 1Mbps · 드라이버 일체형) 기준입니다. 48V 버전(무부하 400rpm)과 24V 버전(무부하 200rpm)이 있으며, 토크 사양은 동일합니다.
▸ — 24V 버전(GSA56-2425)은 배터리·SMPS가 24V 기반일 때 선택하세요.
글로 안 풀리는 건 사람이 풀어드립니다
선정 검토는 암 길이·페이로드·목표 속도·통신 방식 네 가지를, 기술지원은 증상·상태등(에러코드)·구성·해본 것 네 가지를 문의게시판에 남겨주세요 — 각 글의 방법 그대로 검산·판별해 회신드립니다. 양산 검토 건은 수량·납기·공급 지속성 조건을 함께 안내드립니다.


